Vitesses et accélérations
Vitesse
Le mot vitesse a deux sens, la vitesse numérique et la
vitesse vectorielle. La vitesse numérique mesure la
rapidité d'un déplacement.
Elle ne donne aucune
information sur la direction du déplacement. La vitesse
vectorielle nous renseigne à la fois sur la rapidité du
mouvement et sa direction. C'est le vecteur dont la longueur est
égale à la vitesse numérique et dont la direction est la direction
du déplacement.
La vitesse numérique moyenne d'un mobile M qui, de
l'instant t à l'instant t', s'est déplacé sur une courbe c le long d'un arc de
longueur s est le nombre
,
le quotient de la longueur parcourue par la durée du déplacement.
La vitesse vectorielle moyenne d'un mobile M entre les instants t et
t' est le vecteur
, où M et M' sont les positions de M aux instants t et t',
autrement dit le quotient du vecteur déplacement par la durée de ce
déplacement.
Un mouvement est à vitesse
constante v
si sa vitesse moyenne entre deux instants quelconques est toujours
égale à v. Autrement dit, si pour
toutes
les valeurs de t et t' on a l'égalité
v.
Dans le cas général la vitesse d'un mobile change à tout
instant, en direction et en grandeur et la trajectoire
du mobile est une courbe. Dans ce cas, la vitesse à
l'instant t, qu'on appelle parfois la vitesse
instantanée à l'instant t, est la limite lorsqu'on fait tendre
t' vers t de la vitesse moyenne calculée entre les instants t et t'.
Ce vecteur est tangent à la trajectoire.
Une vitesse s'obtient en divisant une longueur
par le temps mis pour la parcourir. On exprime ceci en disant que
la grandeur vitesse est de dimension L/T, et c'est
pourquoi l'unité de vitesse du système SI est le m/s, unité de longueur divisée
par unité de temps.
Indicateur de vitesse
Soit un point M en mouvement et O un point fixe. On appelle
indicateur de vitesse de M le point mobile V défini
à tout instant t par l'égalité
= v,
autrement dit le représentant d'origine O
du vecteur vitesse v de M à cet instant.
Cet objet est souvent bien utile.
Vitesse angulaire
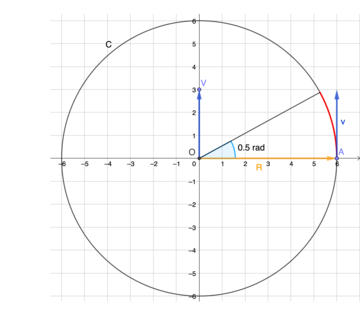 La vitesse angulaire mesure la vitesse de rotation d'un objet se
déplaçant sur un cercle C de centre O. La vitesse angulaire est la
mesure de la rotation effectuée en une seconde. L'unité de vitesse
angulaire du système SI est le radian par seconde rad/s.
Puisqu'un angle de mesure ω intercepte un arc de longueur
ωR, un mobile de vitesse angulaire ω parcourt chaque
seconde une distance ωR. Sa vitesse numérique est donc
ωR et son vecteur vitesse au moment où il passe en A est
le vecteur v tangent en A au cercle C de longueur ωR et dirigé
dans le sens du mouvement.
L'indicateur de vitesse V d'origine O se déduit donc de A par la
rotation de centre O et d'angle π/2 (si la rotation est de sens direct ;
-π/2 sinon), suivie de la multiplication par ω.
La figure ci-contre illustre le mouvement circulaire uniforme d'un
point A sur le cercle C de rayon 6 m avec une vitesse de rotation
de 0.5 rad/s. La vitesse numérique de A est
donc ωR = 6 × 0.5 = 3 m/s. L'arc rouge AA' est
le chemin parcouru par A en 1s et sa longueur est 3 m.
Le point V est l'indicateur de vitesse de A d'origine O.
Accélération
Comme la vitesse on distingue l'accélération numérique et
l'accélération vectorielle.
Le vecteur accélération est l'accroissement du vecteur vitesse par
unité de temps, et l'accélération numérique est la
longueur du vecteur accélération.
Puisqu'une accélération est une variation de vitesse, de dimension
L/T, divisée par un temps, de dimension T, la dimension de
l'accélération est L/T/T = LT-2, et l'unité
d'accélération est le m/s/s = m·s-2.
De même que la vitesse d'un mobile, son accélération peut varier
à tout instant, en grandeur et en direction.
L'accélération moyenne d'un tel mobile entre les instants t et
t' est le vecteur
sont les vitesses de M aux instants t et t',
autrement dit le quotient de l'accroissement de la vitesse par le
temps qu'il a fallu pour obtenir cet accroissement.
Lorsque l'on fait tendre t' vers t, l'accélération moyenne
calculée entre les instants t et t' tend vers
l'accélération à l'instant t.
L'accélération est une vitesse
Soit un point mobile M et V son indicateur de vitesse, défini un
peu plus haut. Alors le vecteur vitesse de V n'est pas
autre chose que l'accélération de M. En effet, vu
l'égalité
v'-v
la limite lorsque t' tend vers t du quotient
, c'est-à-dire la vitesse de V, est aussi la limite du rapport
c'est-à-dire l'accélération de M.
Exemple d'un corps en chute libre
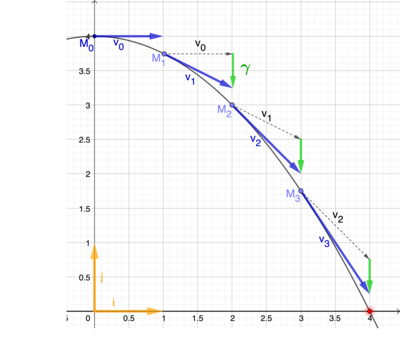 Illustrons ces notions à l'aide d'un premier exemple,
la trajectoire d'un objet ponctuel M lancé au temps 0 de la
position M0 avec une vitesse horizontale
v0
= i de 1m/s, et soumis à une
accélération constante, verticale
γ = -j/2
de mesure 0.5 m/s/s. On a choisi cette valeur de l'accélération
pour simplifier les calculs, mais, bien sûr, en remplaçant 0.5 par
9.80, cet exercice est l'étude de la chute libre au voisinage du
sol terrestre, où l'accélération de la pesanteur peut être
considérée comme constante, verticale,
vers le bas, de mesure 9.80 m/s/s.
Les point M0, M1,
M2, M3 sont les positions de M aux instants
0s, 1s, 2s et 3s. Les vecteurs
bleus vi sont les valeurs de
la vitesse à ces instants. De l'instant i à l'instant i+1 la vitesse est passée
de vi à
vi+1
= vi
+ γ.
Pour les plus curieux, montrons comment calculer directement
la vitesse et la position du mobile à un instant t
quelconque. Calculons, par exemple, la
vitesse v4 et la position
du mobile à
l'instant t = 4s.
Puisque l'accélération est constante de
valeur γ, la vitesse
après 4s est
v4 =
v0 +
4 γ
= i + 4 (-j/2)
= i-2j.
Puisque la vitesse croît linéairement avec le temps sa moyenne entre les
instants 0s et 4s est (v0
+ v4)/2 =
(i + i - 2j)/2
= i- j
(cette affirmation serait fausse si l'accélération n'était
pas constante).
Par définition, cette vitesse moyenne est
/4. On
a donc
=
4(i- j),
et
=
+
= 4j +
4(i - j)
= 4 i.
Le point M4 est donc le point marqué en rouge sur l'axe des x.
L'accélération d'un mouvement circulaire uniforme
Ce paragraphe illustre une subtilité de la notion
d'accélération. Dans le langage courant ce mot indique une
augmentation de la vitesse numérique. On serait tenté de dire
que l'accélération d'une voiture roulant sur une piste circulaire
à la vitesse numérique constante de 80 km/h est toujours
nulle. Ceci est faux : le vecteur accélération de ce mobile n'est
jamais nul, puisque le vecteur vitesse change constamment de direction.
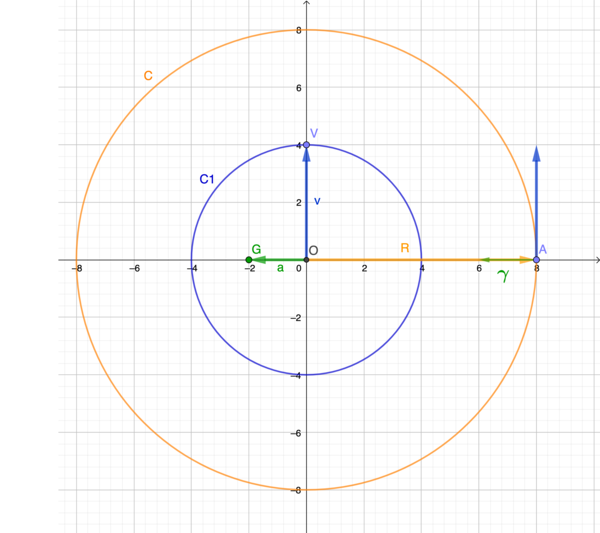
Considérons en effet le déplacement
sur un cercle C centre O et de rayon R d'un mobile
A avec la vitesse angulaire constante ω.
Sur la figure, le cercle C, la trajectoire de A, est le cercle
orange de rayon R.
Nous avons vu (cf. le ¶ Vitesse angulaire) que l'indicateur de vitesse V
d'origine O de A se déduit de A par rotation d'angle
π/2 suivie de la multiplication par ω.
Et cette relation liant A et V est vraie à tout instant.
Cela signifie que le point mobile V est lui aussi en mouvement
de rotation uniforme sur le cercle C1 de centre O
et de rayon ωR avec la même vitesse angulaire ω mais avec une
avance de π/2 sur le mouvement de A.
L'accélération de A est (cf. ¶ L'accélération est une
vitesse) la vitesse de son indicateur de vitesse V; c'est donc le
vecteur où
G est l'indicateur de vitesse de V. Puisque V est lui aussi en
mouvement de rotation uniforme de vitesse angulaire ω le
point G, se déduit de V par la rotation de π/2 suivie de la multiplication par ω.
Le point G est ainsi le point à la distance ω2R
de O sur la droite OA du côté opposé à A.
Nous avons ainsi démontré que
l'accélération γ d'un point en
rotation uniforme de rayon R et vitesse angulaire ω est de
grandeur constante ω2R, toujours dirigée vers
le centre de rotation O.
Retour à la page Géodésie