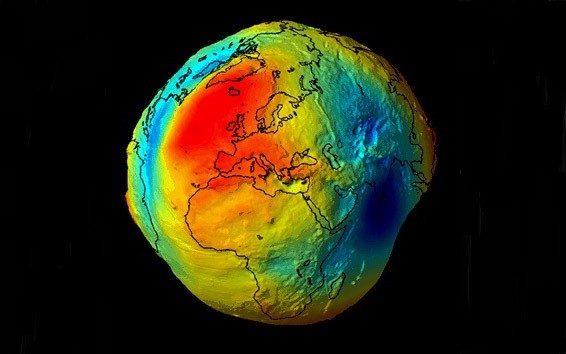
Quelle est la forme de la Terre ? Une sphère dans l'Antiquité et, à partir du XVIIIᵉ siècle, un ellipsoïde légèrement aplati aux pôles. La réponse actuelle est plus subtile : la « vraie » forme de la Terre — le géoïde — est la surface horizontale qui coïncide avec le niveau moyen de l'eau au repos à la surface des océans. Aujourd'hui l'ellipsoïde théorique GRS80 est une approximation de la surface des océans à une centaine de mètres près : le niveau réel des mers descend ainsi jusqu'à environ 100 m en dessous de cet ellipsoïde dans l'océan Indien, et le dépasse de plusieurs dizaines de mètres dans d'autres régions.
Pour y voir clair, nous commencerons par quelques rappels sur les lois de Newton et la gravitation, puis sur la pesanteur, qui définit la verticale. Nous suivrons ensuite l'histoire de la forme de la Terre, de la sphère à l'ellipsoïde, puis au géoïde, avant de voir comment fonctionne le positionnement par satellites. Nous constaterons enfin que si la définition de l'altitude d'un point à la surface de la Terre ne souffre pas d'ambiguïté, on ne sait pas la calculer exactement : négligeable en plaine, l'incertitude atteint plusieurs décimètres en haute montagne — là précisément où l'on aimerait connaître l'altitude des sommets —, alors que l'on peut préciser la position d'un point dans l'espace au cm près !
Un mot sur les unités : les grandeurs physiques de base sont la longueur (L), la masse (M) et le temps (T); les autres grandeurs s'expriment à partir de celles-ci. Une vitesse, par exemple, est une longueur divisée par un temps; on exprime ceci rapidement en disant que la dimension de la vitesse est L/T. Les grandeurs physiques sont exprimées dans le Système International (SI) dont les unités de bases sont le mètre(m), le kilogramme(kg) et la seconde(s). L'unité de vitesse est donc le mètre par seconde m/s.
Beaucoup de grandeurs sont représentées par des vecteurs. Pour quelques rappels de géométrie élémentaire, consulter la page géométrie élémentaire. Les symboles littéraux qui représentent des vecteurs sont colorés, en bleu pour les vitesses, en vert pour les accélérations et en rouge pour les forces ; les symboles représentant une valeur numérique sont noirs. Pour quelques rappels sur ces notions, voir la page vitesses et accélérations.
Isaac Newton, en énonçant ses lois de la mécanique a donné un sens précis à la notion de force. Une force est une action exercée par un objet mécanique sur un autre, susceptible de modifier la position et la vitesse de ce dernier.
Un objet mécanique soumis à aucune force conserve sa quantité de mouvement. S'il est immobile il le reste, s'il a une vitesse il la conserve en direction et en grandeur.
Un objet de masse m soumis à une force F est accéléré. La force, l'accélération a et la masse sont liées par l'égalité:
F = ma soit a = F / m.
Soit deux objets en contact en un point A. Si le premier exerce en ce point une force F sur le second, celui-ci exerce en retour la force -F sur le premier.
En hommage à Newton, l'unité de force du système SI est le newton, N en notation abrégée. C'est la force qui, appliquée à un objet de masse 1kg, lui communique une accélération de 1m/s/s.
Dans l'énoncé de la deuxième loi il est sous-entendu qu'il n'y a pas d'autre force que F appliquée au point considéré. Lorsqu'une force F est appliquée à un objet de masse m, on dit parfois, par abus de langage, que cet objet est soumis à l'accélération a = F/m, sans se préoccuper de savoir si F est la seule force appliquée à cet objet. Ce est soumis est une abréviation commode pour serait mis en mouvement avec cette accélération si aucune autre force que F n'intervenait. Debout sur le sol, je dirais par exemple, je suis soumis à l'accélération de la pesanteur. Je suis bien soumis à la force de pesanteur, mais je ne suis pas accéléré. Parce que, outre la force de pesanteur, conformément à la troisième loi de Newton, je suis soumis à la force de réaction du sol qui est exactement l'opposée de mon poids.
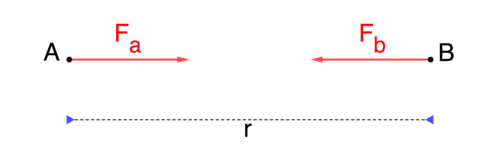
Soit A, B deux points à la distance r l'un de l'autre.
La loi de gravitation énoncée par Newton (encore!)
dit que deux objets ponctuels (c'est à dire de dimensions
quasi-nulles) placés en A et B, de masses
respectives ma et mb
sont attirés l'un vers l'autre par deux
forces Fa, Fb
de sens opposés et de même module F = G ma
mb / r2
Le nombre G = 6.674 30 10−11 m3 kg-1s-2 est la constante universelle de la gravitation.
La force de gravitation est faible. Faites le calcul dans le cas de deux masses d'une tonne éloignées de deux mètres. Vous devriez trouver F = 0.000017 N.
Et pourtant, sans cette force il n'y aurait ni planètes ni étoiles. C'est elle qui a poussé les particules isolées à se regrouper en amas de plus en plus importants. La force de gravitation est la principale composante de la force de pesanteur qui tend à ramener les objets vers le sol.
 Reprenons la formule de la gravitation universelle, en supposant
que l'objet placé en A est fixé, et regardons de plus près
l'attraction exercée sur un objet de masse mb placé en B.
Si B n'est soumis à aucune autre force que
l'attraction Fb de A, son accélération est
Fb / mb.
C'est le vecteur gB
d'origine B, dirigé vers A et de module
F / mb = G ma/r2,
qui ne dépend que de la masse ma de A et de la
distance r séparant B de A. Quelle que soit la masse
m placée en B, elle est soumise à la même
accélération gB. C'était la
thèse défendue par Galilée, la vitesse de chute libre
est la même pour tous les corps (bien entendu ceci
n'est vrai que pour deux corps tombant dans le vide, car un corps en
chute libre dans l'atmosphère est soumis, outre la force de pesanteur,
à la résistance de l'air).
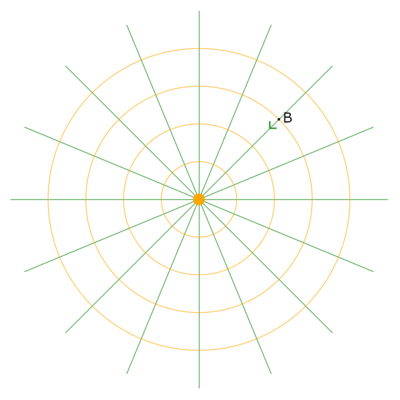
Par sa seule présence en A la masse ma modifie l'espace environnant, par l'apparition en chaque point B du vecteur accélération gB qui est l'accélération subie par un objet quelconque placé en B.
Une fonction associant un vecteur à chaque point de l'espace s'appelle un champ de vecteurs. On ne peut pas représenter un champ de vecteur par une figure, car il faudrait dessiner en chaque point le vecteur correspondant. On le représente en traçant quelques lignes de champ. Une ligne de champ est une courbe qui en chacun de ses points à la même direction que le champ. Les lignes de champ nous renseignent ainsi sur la direction des vecteurs du champ, mais pas sur leurs modules.
Les lignes du champ de gravitation d'un objet ponctuel en A sont particulièrement simples, ce sont les demi-droites aboutissant en A. La figure en montre quelques unes. Sur cette figure sont aussi tracés quelques courbes, les cercles de couleur orange. Chacun d'eux est orthogonal à toutes les lignes de champ.
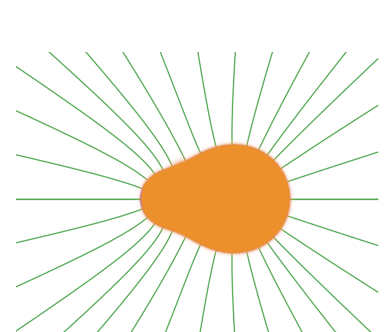
Un objet S non réduit à un point modifie lui aussi l'espace environnant. Le champ gravitationnel de S associe à tout point B l'accélération à laquelle est soumis un objet ponctuel placé en B. Si vous souhaitez plus de détails, voir attraction composées.
La figure ci-contre montre les lignes de champs d'un tel corps. On peut remarquer que ce ne sont pas des droites.
Le calcul effectif du champ gravitationnel d'un solide S suppose connue avec une bonne précision la distribution des masses à l'intérieur de S ce qui est rarement le cas. Avec une connaissance approximative de la distributions des masses on ne peut qu'obtenir une valeur approximative du champ de gravitation. Dans le cas de la Terre en particulier on n'a qu'une connaissance très grossière de cette distribution.
 Nous connaissons tous la destination d'un objet livré
à lui même. Ce savoir acquis au bout de quelques mois, est le
fruit des premières expériences de Physique de
bébé qui, sans se lasser, depuis sa chaise haute,
pousse sa cuillère hors de la table et se penche pour
vérifier encore une fois qu'elle n'a pas disparu.
Le poids d'un objet est la force qui tend à le
ramener au sol. Cette force est pour l'essentiel due à
l'attraction gravitationnelle de la Terre. Si la Terre ne
tournait pas sur elle-même le poids serait exactement égal à
cette force d'attraction.
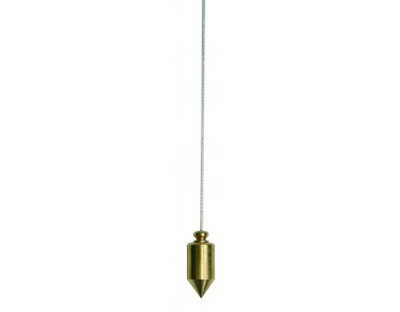
La verticale en un point A est la direction d'un fil à plomb suspendu en A.
Le plan horizontal en A est, par définition, le plan passant par A et perpendiculaire à la verticale en A.
Pour nos ancêtres lointains la terre était évidemment plane. L'oeil humain, même au bord de la mer, est incapable de percevoir la courbure de l'horizon. Les premiers indices pouvant faire douter de la planéité de la terre furent peut-être:
Aux VIe et Ve siècles
av. J-C, des philosophes grecs, comme
Pythagore puis Parménide, affirment que la Terre est une sphère.
Environ 200 ans avant J-C, Eratosthène a donné une
estimation du périmètre de l'équateur assez
proche de 40 000 km.
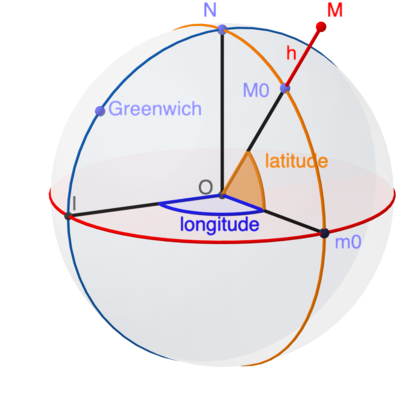
Le plan équatorial est le plan passant par le centre O et perpendiculaire à l'axe polaire ON. L'équateur, tracé en rouge, est l'intersection de ce plan avec la surface de la sphère. Le demi-cercle bleu reliant le pôle Nord au pôle Sud en passant par Greenwich (G sur la figure) est le méridien origine. Il coupe l'équateur en I.
La position d'un point M au sol ou à son voisinage est caractérisée par trois nombres, sa longitude, sa latitude et son altitude. On trace la droite OM qui rencontre la sphère en M0. Le demi cercle orange reliant les pôles en passant par M0 est le méridien de M. Il recoupe l'équateur en un point m0.
En 1669-1670, l'abbé Picard, qui a grandement contribué à développer les techniques de triangulation, mesure avec précision un arc de méridien entre Paris et Amiens. En 1672, l'astronome Jean Richer constate à Cayenne que son pendule bat plus lentement qu'à Paris : la pesanteur y est plus faible. C'est le premier indice que la terre n'est pas parfaitement sphérique, qu'elle est aplatie aux pôles. Les mesures s'accumulent peu à peu pour confirmer cette hypothèse. Newton, par un raisonnement purement théorique basé sur la loi de la gravitation qu'il venait d'énoncer, affirme que la forme de la terre est celle d'un ellipsoïde.
Les mesures récentes montrent que rayon de l'équateur est R = 6378 km, tandis que la distance ON du centre au pôle Nord est 6356 km. Le modèle sphérique est resté satisfaisant tant que la technologie ne permettait pas d'évaluer le rayon terrestre avec une précision meilleure qu'une vingtaine de kilomètres. Depuis l'an 2000, c'est un ellipsoïde, l'ellipsoïde GRS80, qui sert de référence : il approche la surface des océans à une centaine de mètres près, mais les positions exprimées par rapport à lui sont connues au centimètre près.
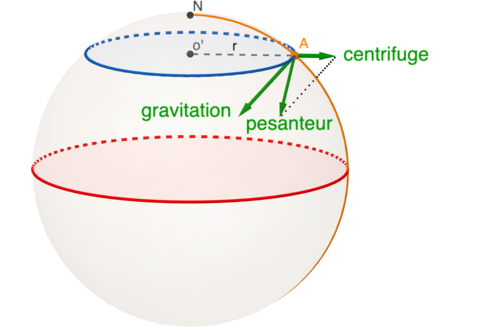
Nous sommes tous montés sur un manège et avons constaté que nous tenons debout sans effort près du centre, mais que, plus on s'en écarte, plus il est difficile de garder l'équilibre. Plus précisément soit M un objet de masse m, entraîné dans un mouvement circulaire uniforme de centre O', de rayon r et de vitesse angulaire ω. Il est soumis à une force appelée f, la force centrifuge, de direction O'M et d'intensité mω2r. Ainsi, sur la Terre en rotation, chaque objet est soumis d'une part à la force gravitationnelle Fg, mais aussi à la force centrifuge f. La force de pesanteur, c'est à dire le poids de l'objet est la somme de ces deux forces. La verticale est, par définition, la direction de la force de pesanteur.
Si l'on préfère parler en terme d'accélération plutôt que de force, la force centrifuge f applique à M une accélération centrifuge d'intensité ω2r. L'accélération de gravitation et l'accélération centrifuge s'ajoutent pour donner l' accélération de la pesanteur.
La figure pourrait faire imaginer que les accélérations gravitationnelle et centrifuge sont de même ordre de grandeur, car on a considérablement agrandi la seconde pour qu'elle soit visible. C'est sur l'équateur que l'accélération centrifuge est la plus forte de valeur ω2 R = 0.034 m/s/s. L'accélération gravitationnelle est partout proche de 9.8 m/s/s donc environ 300 fois plus forte que l'accélération centrifuge.
Bien qu'elle soit assez faible la force centrifuge a aussi une influence sur la forme de la terre elle-même. C'est elle qui est la cause de l'aplatissement du globe terrestre aux pôles et de son renflement à l'équateur.
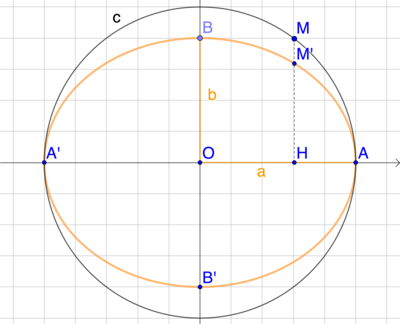
Soit a, b deux nombres positifs a > b. On construit une ellipse de demi-grand axe a et de demi-petit axe b obtenue en partant d'un cercle de rayon a et en réduisant d'un facteur b/a les longueurs orthogonales au diamètre A'A.
L'aplatissement de cette ellipse est le nombre (a-b)/a. Si a=b, l'ellipse est un cercle et l'aplatissement est 0.
Sur la figure, en orange, l'ellipse d'axes a = 5, b = 4, d'aplatissement 1/5. On passe, par exemple, du point M sur le cercle, au point M' sur l'ellipse, en multipliant la longueur HM=4 par 4/5 =0,8 pour obtenir HM'= 3,2.
En faisant tourner une ellipse E autour de l'un de ses axes on obtient un ellipsoïde de révolution. Ci-contre l'ellipsoïde obtenu en faisant tourner l'ellipse du paragraphe précédent autour de son petit axe. Les deux extrémités B' et B de l'axe de rotation sont les pôles de l'ellipsoïde.
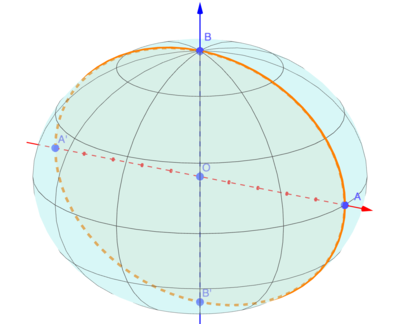
Les plans perpendiculaires à l'axe de la rotation coupent l'ellipsoïde selon des cercles qui sont les parallèles. En coupant l'ellipsoïde par le plan passant par le centre O on obtient l'équateur.
Les plans contenant l'axe de rotation sont appelés les plans méridiens. Ils coupent l'ellipsoïde selon les ellipses déduites de E par rotation. Chacune de ces ellipses est partagée en deux par l'axe. Ces deux moitiés sont deux méridiens opposés.
Avec l'avènement de la géolocalisation par satellite, un ellipsoïde s'est imposé comme la référence mondiale, l'ellipsoïde GRS80 de l'IAG (Association Internationale de Géodésie), pratiquement identique à l'ellipsoïde WGS 84 du système GPS (leurs petits axes diffèrent d'un dixième de millimètre). Il est la référence légale en France, dans le système RGF93, depuis 2000 (décret actualisé le 5 mars 2019). Son axe de révolution est l'axe SN reliant le pôle sud S au pôle nord N. Le demi grand axe a est le rayon de l'équateur a = 6 378 137, 000 m et le demi petit axe est b = ON = b = 6 356 752, 314 m.
Comme dans le cas du modèle sphérique chaque point de l'espace peut être caractérisé par 3 coordonnées, une longitude, une latitude et une hauteur.
Le plan méridien d'un point M est le plan contenant l'axe
polaire et le point M. L'intersection
de ce plan avec l'ellipsoïde est l'ellipse orange ci-contre. Elle
coupe l'équateur en un point m0.
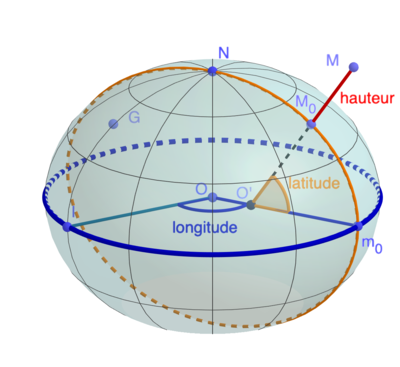 Le point M0 est la projection orthogonale de M sur
l'ellipsoïde, et le point O' est l'intersection de
M0M, la verticale en M0, avec le plan de l'équateur.
Le méridien origine des longitudes est celui qui passe par l'observatoire de Greenwich; il coupe l'équateur en I.
Dans le cas de la sphère la latitude était l'angle (Om0, OM0). Cet angle, appelé la latitude géocentrique de M, ne présente pas d'intérêt physique ni géographique. La droite qui a une signification physique c'est la droite M0M, la verticale en M0. Le point O' est toujours entre O et m0. Autrement dit la latitude géocentrique est toujours inférieure à la latitude géographique. Par exemple, la latitude géocentrique du parallèle de latitude 45° est de 44°48'.
Quand on s'intéresse à la forme de la terre, on s'intéresse à un objet imaginaire, la terre à l'altitude 0 obtenue en rasant tous les reliefs au niveau des mers. Mais qu'est ce que le niveau de la mer à l'intérieur des terres?
On peut donner un sens à cette expression en utilisant la notion de surface horizontale.
Une surface horizontale est une surface qui, en chacun de ses points, est perpendiculaire à la verticale, c'est-à-dire perpendiculaire à la direction de la pesanteur. Cette définition a un sens même sous la surface de la Terre, car la force de pesanteur, résultante de la force de gravitation et de la force centrifuge due à la rotation de la Terre, est partout définie.
La surface d'un lac, la surface des océans par temps calme sont des surfaces horizontales, car si le niveau de l'eau reste constant c'est précisément parce que la force de pesanteur est perpendiculaire à la surface de l'eau.
Une surface de niveau est une surface horizontale qui recouvre tout le globe terrestre. Les surfaces de niveau sont emboitées les unes dans les autres comme des poupées russes. Le Géoïde est alors défini naturellement comme la surface de niveau qui, en dehors des terres, coïncide avec le niveau moyen des mers.
A l'aide des équations de Newton, Mac-Laurin a démontré rigoureusement en 1741 que si la terre n'était composée que d'une matière fluide homogène de densité constante, comme de l'eau, par exemple, le géoïde serait un ellipsoïde de révolution. Mais la terre n'est pas un fluide homogène, et la surface des océans ne coïncide pas avec une forme géométrique simple. Les mesures récentes effectuées par des satellites montrent que le niveau des mers s'écarte légèrement de l'ellipsoïde WGS84, parfois au-dessus, parfois au-dessous, mais jamais de plus d'une centaine de mètres.
Puisque le Géoïde ne coïncide pas avec l'ellipsoïde, la hauteur ellipsoïdale du point du géoïde de longitude et latitude λ, ϕ est non nulle. On l'appelle l'ondulation du géoïde ou encore l'anomalie du géoïde en ce point.
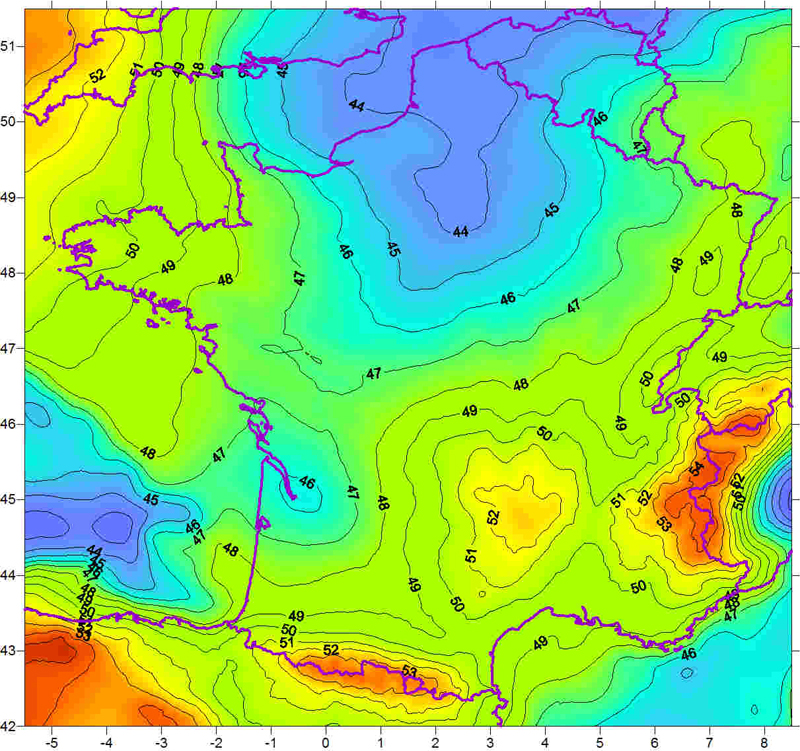
La carte ci-dessous donne, en mètres, la hauteur au-dessus de l'ellipsoïde du quasi-géoïde sur la France continentale. Cette surface, définie plus loin, ne s'écarte du géoïde que de quelques centimètres en plaine et de quelques dizaines de centimètres en haute montagne : à l'échelle de la carte, c'est aussi l'anomalie du géoïde. Elle varie entre 44 m environ (Bassin parisien) et 54 m (Alpes).
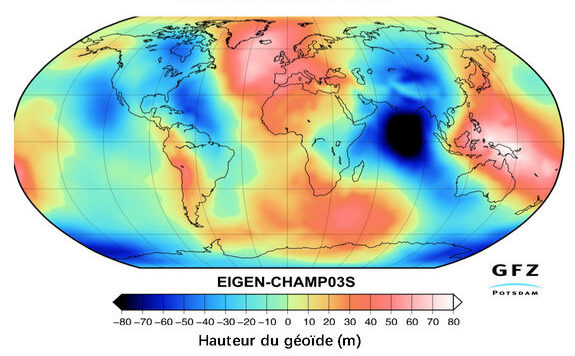
L'ellipsoïde GRS80 ne privilégie aucune région. La carte
suivante montre que partout sur Terre, l'anomalie du
géoïde est comprise entre -105 m environ (au sud de l'Inde) et +85 m
environ (en Nouvelle-Guinée).
Le Système de Positionnement par Satellite mis en place par le gouvernement américain est opérationnel depuis 1995. Il repose sur 24 satellites répartis sur 6 orbites à 20200 km d'altitude de sorte que, de tout point de la Terre, 4 satellites au moins soient visibles. Chaque satellite envoie régulièrement un message composé de sa position spatiale et de la date d'expédition du message. Un récepteur GPS, mon téléphone par exemple, après quelques tâtonnements, parvient à synchroniser son horloge avec le temps GPS, le temps partagé par les satellites, puis, en comparant, pour chacun des messages, sa date de réception et sa date d'expédition il calcule sa distance à la position du satellite émetteur au moment de l'émission. Il connait alors sa distance à au moins quatre points dont il a les coordonnées. Un dernier calcul lui donne ses propres coordonnées, qu'il convertit en coordonnées ellipsoïdales, longitude, latitude, hauteur au-dessus de l'ellipsoïde.
La vitesse de la lumière dans le vide est c = 299 792 458 m/s, valeur exacte, parce que c'est la définition du mètre. La distance d d'un satellite est obtenue en comparant la date d'émission de son message avec la date de réception. Si dt est l'écart séparant ces deux dates, d est le chemin parcouru par la lumière pendant l'intervalle de temps dt, c'est à dire d = c dt. Une erreur de 1μs sur la valeur de dt se traduira par une erreur de 300m sur la valeur de d. Pour espérer une erreur inférieure au mètre sur l'évaluation des distances il faut mesurer les dates avec une précision de l'ordre du milliardième de seconde, c'est à dire la nano-seconde. C'est pourquoi il est indispensable de synchroniser l'heure du téléphone avec l'heure des satellites du système GPS, que nous appellerons l'heure GPS.
Le téléphone ne dispose que d'une horloge à quartz, bien moins précise que les horloges atomiques embarquées dans les satellites : en quelques secondes elle peut dériver de plusieurs microsecondes, soit des erreurs de plusieurs kilomètres. Le récepteur ne peut donc pas se fier à sa propre horloge. Il traite son décalage avec l'heure GPS comme une quatrième inconnue, à côté de ses trois coordonnées. Avec quatre satellites il dispose de quatre équations, ce qui lui permet de calculer à la fois sa position et l'heure GPS exacte. C'est la raison pour laquelle il faut au moins quatre satellites visibles, et non trois.
Les horloges des satellites posent un autre problème, plus surprenant : conformément aux lois de la Relativité d'Einstein, elles ne battent pas au même rythme que les horloges terrestres. Deux effets s'opposent :
Au total, une horloge GPS prend chaque jour une avance d'environ 38 µs sur une horloge terrestre. Sans correction, l'erreur de position atteindrait une dizaine de kilomètres au bout d'une seule journée. Cette avance est compensée avant le lancement : la fréquence des horloges embarquées est légèrement abaissée pour qu'une fois en orbite, elles battent exactement au rythme de l'heure GPS.
Ce problème de synchronisation étant résolu, il reste des sources d'erreur, dont la principale est que, au voisinage de la Terre, la vitesse c de la lumière n'est pas exactement la même que dans le vide absolu. Si l'on ne tient pas compte de ce phénomène la précision obtenue est de l'ordre de quelques mètres. En utilisant des récepteurs GPS plus sophistiqués qu'un téléphone mobile, tous les satellites disponibles ainsi que des informations très précises sur leurs trajectoires fournies par des serveurs GNSS, les usagers professionnels peuvent calculer les coordonnées ellipsoïdales d'un point dans le repère GRS80 avec une précision de l'ordre du centimètre.
Ainsi, il est relativement simple aujourd'hui de situer la position d'un point quelconque dans l'espace avec une précision de l'ordre du cm par la donnée de ses trois coordonnées ellipsoïdales (λ, ϕ, h), longitude, latitude et hauteur relatives à l'ellipsoïde GRS80. Mais qu'en est-il de son altitude terrestre, sa hauteur au-dessus du niveau des mers, c'est à dire sa hauteur au-dessus du géoïde ? Pour calculer l'altitude d'un point au cm près il ne suffit pas de disposer de sa position spatiale au cm près. Il faut déterminer avec la même précision la position du géoïde au voisinage de ce point.
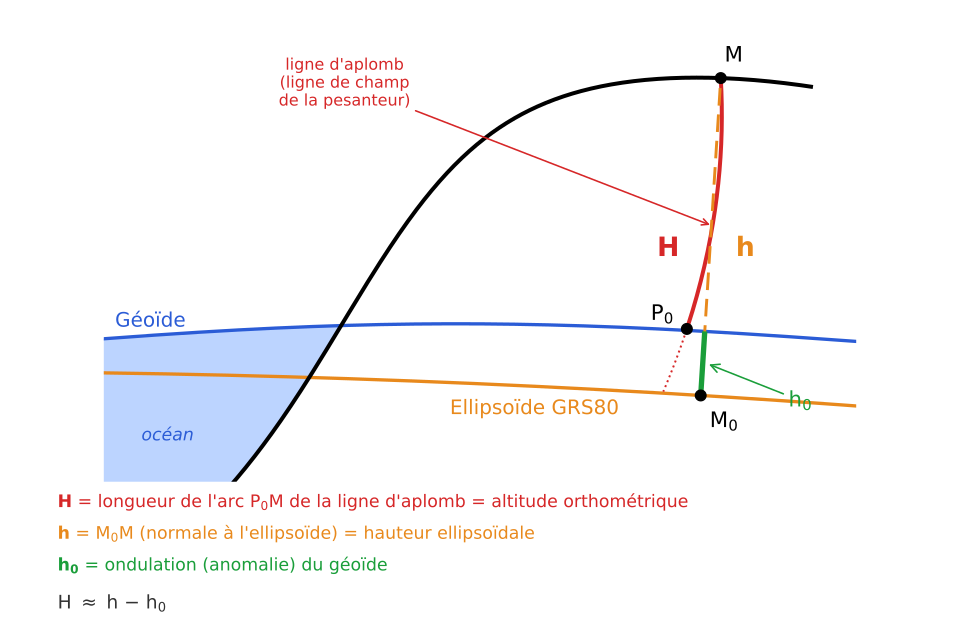 La figure ci-contre représente un paysage avec l'océan à gauche, dont la
surface coïncide avec le Géoïde, tracé en bleu. La
surface tracée en orange est l'ellipsoïde. M est le sommet
d'une colline dominant la plage. M0 est la projection
de M sur l'ellipsoïde. Le segment M0M, tracé en
tirets orange, est porté par la normale à l'ellipsoïde ; sa longueur est
la hauteur ellipsoïdale h de M. Le petit
segment h0 tracé en vert
donne la valeur de l'anomalie du géoïde en M0.
La courbe tracée en rouge est la ligne d'aplomb passant par M : c'est la ligne de champ de la pesanteur, celle que suivrait un fil à plomb prolongé jusqu'au géoïde. Elle est en tout point perpendiculaire aux surfaces de niveau (équipotentielles) de la pesanteur, et en particulier au géoïde, qu'elle rencontre au point P0. Comme la direction de la pesanteur varie avec la répartition des masses, la ligne d'aplomb n'est pas une droite : elle est légèrement courbe et ne coïncide pas avec la normale à l'ellipsoïde (l'écart est très exagéré sur la figure; sans cette exagération, la ligne d'aplomb serait indiscernable du segment M0M).
L'altitude orthométrique H du point M (tracée en rouge sur la figure) est la longueur de l'arc P0M de la ligne d'aplomb, la hauteur de M au-dessus du Géoïde mesurée le long de la verticale. Comme la ligne d'aplomb et la normale à l'ellipsoïde sont presque confondues, elle est donnée, à une excellente approximation, par la formule H ≈ h - h0. On ne sait malheureusement pas calculer avec une précision centimétrique l'anomalie h0 du géoïde au voisinage de M. Sur les océans, l'altimétrie satellitaire donne la surface moyenne de la mer, très proche du géoïde ; elle s'en écarte cependant de un à deux mètres au plus, à cause des courants permanents (environ 1 m au niveau du Gulf Stream). Les missions GRACE (Gravity Recovery And Climate Experiment) et GOCE (Gravity field and steady-state Ocean Circulation Explorer) ont mesuré le champ de pesanteur sur tout le globe, terres comprises, et permis de calculer le géoïde avec une précision de l'ordre du centimètre, mais seulement pour ses grandes ondulations, à l'échelle d'une centaine de kilomètres.
Les détails plus fins, dus au relief et aux variations de densité du sous-sol, doivent être obtenus par des mesures de pesanteur au sol. En plaine, on atteint ainsi une précision de quelques centimètres, mais en montagne la position du géoïde reste incertaine à quelques décimètres près.
Pour calculer l'altitude orthométrique, il faudrait connaître la pesanteur le long de la verticale à l'intérieur du relief, donc la répartition des masses sous nos pieds, que l'on ne connaît qu'approximativement. Ainsi l'altitude orthométrique, la vraie, quoique définie sans ambiguïté, est en pratique incalculable. On y renonce donc en remplaçant la pesanteur réelle sous le relief que nous ne connaissons pas, par une pesanteur théorique, dite normale. On obtient ainsi l'altitude normale, qui ne dépend d'aucune hypothèse sur la densité des roches. On définit ainsi une nouvelle suface, le quasi-géoïde, qui coïncide avec le géoïde sur les océans, et l'altitude normale d'un point est définie comme sa hauteur au-dessus du quasi-géoïde. C'est en altitudes normales qu'est calculé, depuis 1969, le nivellement officiel de la France continentale, le NGF-IGN69. Son origine est le niveau moyen de la mer mesuré au marégraphe de Marseille entre 1885 et 1897. Ce zéro ne coïncide d'ailleurs pas exactement avec le géoïde mondial : il s'en écarte de quelques décimètres.
Les différences entre altitude normale et altitude orthométrique sont négligeables près des côtes, mais atteignent quelques dizaines de centimètres en haute montagne. Il est un peu fâcheux que ce soit là, au sommet des montagnes, que l'altitude soit la plus mal définie ! Au Mont-Blanc, l'écart entre altitude normale et altitude orthométrique est de l'ordre d'un demi-mètre.
Pour passer de la hauteur ellipsoïdale h fournie par le GPS à l'altitude normale H*, l'IGN publie des grilles de conversion altimétrique (RAF09, RAF18 et leurs évolutions). Elles donnent la hauteur h0 du quasi-géoïde (à ne pas confondre avec celle du géoïde, utilisée plus haut) au-dessus de l'ellipsoïde aux nœuds d'un réseau couvrant tout le territoire. L'altitude normale s'obtient alors simplement par la formule H* = h - h0, avec une précision de l'ordre de 1 à 2 cm en plaine, moins bonne en montagne.